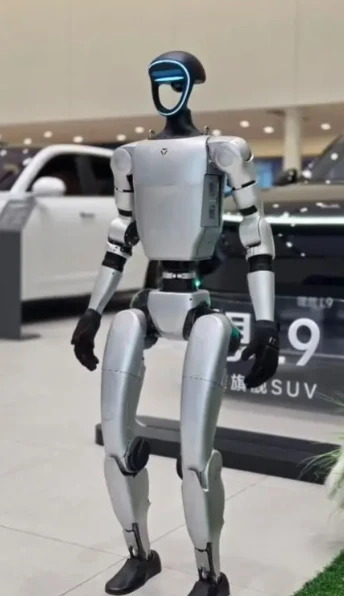
Pri vývoji robotov je kľúčová jedna základná technológia: aplikácia ložísk v oblasti humanoidných robotov. Ložiská ako základná súčasť humanoidných robotov predstavujú približne 5,5 % hodnoty hlavných komponentov. Rôzne typy ložísk zohrávajú nezastupiteľnú úlohu v rôznych častiach robota.
Ⅰ Ložiská v reduktoroch
Reduktor je hlavný mechanizmus prenosu energie v humanoidnom robote, porovnateľný s ľudským kĺbom. Presná redukcia je medziľahlé zariadenie spájajúce zdroj energie a pohon. Jeho funkciou je znížiť vysoké otáčky servomotora, zosilniť pôvodný krútiaci moment servomotora prostredníctvom redukčných prevodových pomerov a poskytnúť vysokú tuhosť držania a vysoko{2}}presné polohovanie. Medzi humanoidné robotické redukcie patria hlavne harmonické redukcie, RV redukcie a planetárne redukcie. Rôzne typy reduktorov majú rôzne požiadavky na ložiská:
1. Ložiská reduktora RV:
Reduktory pre obytné vozidlá, známe aj ako rotačné vektorové reduktory, zahŕňajú predný{0}}prechod s planétovým prevodom a zadný-stupňový cykloidný veterník. Táto metóda prenosu je ďalším vývojom na základe klasickej technológie kolíkového-kyvadla planetárneho prenosu. Spája v sebe množstvo výhod, ako je kompaktná veľkosť, nízka hmotnosť, široký prevodový pomer, dlhá životnosť, stabilná presná údržba, vysoká účinnosť a hladký prenosový výkon.
Redukcia RV používa tri typy ložísk: tenkostenné -guličkové ložisko s kosouhlým stykom pre hlavné ložisko (výstupný hriadeľ), tenkostenné kuželíkové ložisko pre excentrické uloženie hriadeľa a podporu hlavného telesa, valčekový valček (ihlový valček) pre cykloidné ozubenie, zostavu klietky a stenové ložisko s hlbokou drážkou{{2}.

2. Ložiská harmonickej redukcie
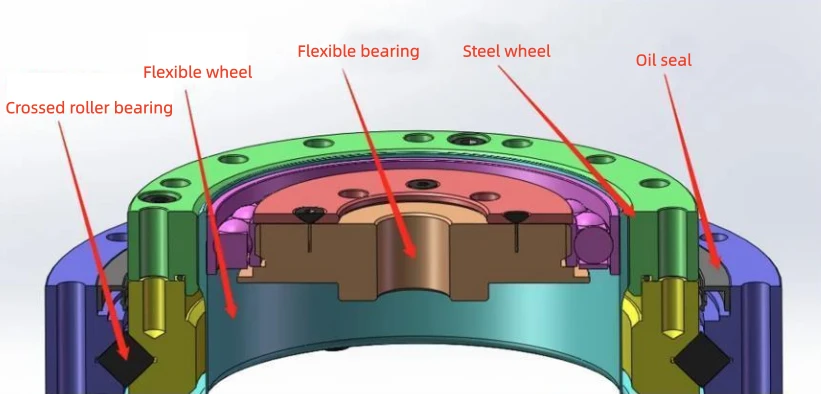
Rotačné kĺby robotov využívajú predovšetkým harmonické redukcie. Ich výrobná technológia je založená na harmonickom prenose. Harmonický reduktor je mechanický prevodový systém zložený zo štyroch základných komponentov: generátor vĺn (flexibilné ložisko), krížové valčekové ložiská (tuhé ložisko), pružné ozubené koleso s vonkajším ozubeným krúžkom (pružné koleso) a tuhé koleso (tuhé koleso).
① Krížové valčekové ložiská
Existujú rôzne série skrížených valivých ložísk pre harmonické redukcie, ktoré sú schopné vydržať viac{0}}smerové zaťaženie a ponúkajú vysokú presnosť a tuhosť. Krížové valčekové ložiská špeciálne navrhnuté pre harmonické redukcie možno rozdeliť do dvoch hlavných kategórií na základe ich aplikačného prostredia: ložiská s deleným vonkajším krúžkom a ložiská s integrovaným vnútorným krúžkom. Valivé prvky týchto ložísk sú valcové valčeky usporiadané v kolmom uhle 90 stupňov v obežnej dráhe v tvare V-. Táto konštrukcia umožňuje ložisku súčasne odolávať zaťaženiu z viacerých smerov, vrátane axiálnych, radiálnych a otočných momentov. Okrem toho sa tieto ložiská vyznačujú vysokou presnosťou, vysokou tuhosťou a vynikajúcou nosnosťou kompozitu-, čo z nich robí nenahraditeľnú súčasť harmonických reduktorov.
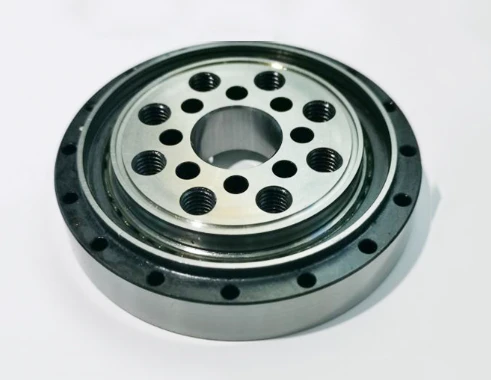
② Flexibilné ložiská Flexibilné ložiská špeciálne navrhnuté pre harmonické redukcie sa líšia od tradičných ložísk. Sú to tenkostenné guľôčkové ložiská- s tenším vonkajším krúžkom, vďaka čomu sú náchylné na radiálnu deformáciu. Napriek tenkým stenám zostávajú vysoko flexibilné a využívajú vysokokvalitné-materiály na zabezpečenie stabilnej prevádzky. Tieto flexibilné ložiská pre harmonické reduktory majú vynikajúcu{5}}únosnú kapacitu. Účinne odolávajú striedavému namáhaniu v ohybe a krútiacom momente, pričom si zachovávajú určitý stupeň flexibility v interakcii s vačkami napriek ich relatívne tenkej konštrukcii stien. Vnútorné aj vonkajšie krúžky, ako aj valivé prvky sú vyrobené z vysokokvalitnej-vysoko-uhlíkovej chrómovej ložiskovej ocele a sú vybavené integrovanou nylonovou príchytkou, ktorá zaisťuje stabilnú a efektívnu prevádzku ložiska v sekcii harmonického generátora harmonického reduktora.

Harmonické reduktory zvyčajne používajú jedno krížové valčekové ložisko a jedno pružné ložisko.
3. Planetárny prevodník
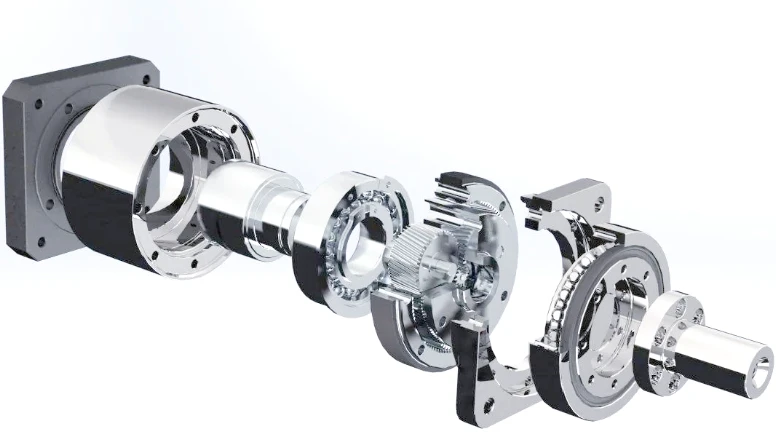
Planétový reduktor je najefektívnejšou konštrukciou ozubeného prevodu. Prevodový mechanizmus planétových kolies pozostáva hlavne z planétových kolies, planétového nosiča a centrálneho kolesa. V presnom planétovom reduktore hlavný pohon, ako je servomotor, zvyčajne poháňa centrálne koleso, aby sa otáčalo. Záber centrálneho kolesa s planétovými kolesami poháňa planétové kolesá do otáčania. Súčasne, pretože druhá strana planétového kolesa je v zábere s prstencovým kolesom na vnútornej stene puzdra reduktora, planétové kolesá, poháňané vlastnou rotáciou, sa budú odvaľovať na prstencovom kolese v rovnakom smere, v akom sa otáča centrálne koleso, čím sa vytvorí "revolučný" pohyb okolo centrálneho kolesa. Rozdielom v počte zubov medzi centrálnym kolesom a ozubeným vencom sa dosiahne účel zníženia rýchlosti.
Planetárny reduktor premieňa vysokorýchlostné{0}}rotácie motora na výstup s nízkou-rýchlosťou a vysokým-krútiacim momentom, ktorý je vhodný pre prenosové potreby nie-vysoko{4}}precíznych častí robotov, ako sú dolné končatiny (napr. bedrové a kolenné kĺby). Tým, že sa planétové kolesá otáčajú a otáčajú cez centrálne koleso, výkon je v konečnom dôsledku dodávaný unášačom planét. Vyznačuje sa jednoduchou štruktúrou, nízkou cenou a vysokou nosnosťou-.
Ak vezmeme ako príklad robot Tesla Optimus Gen-2, jeho planétový reduktor používa guľkové ložiská s hlbokými drážkami a ihlové ložiská. Guľôčkové ložiská s hlbokými drážkami sa používajú na to, aby odolali menším radiálnym a axiálnym zaťaženiam, zatiaľ čo ihlové ložiská sa používajú na to, aby odolali obrovským radiálnym zaťaženiam generovaným planétovými kolesami, keď sa otáčajú vysokou rýchlosťou.
II. Ďalšie ložiská v humanoidných robotoch
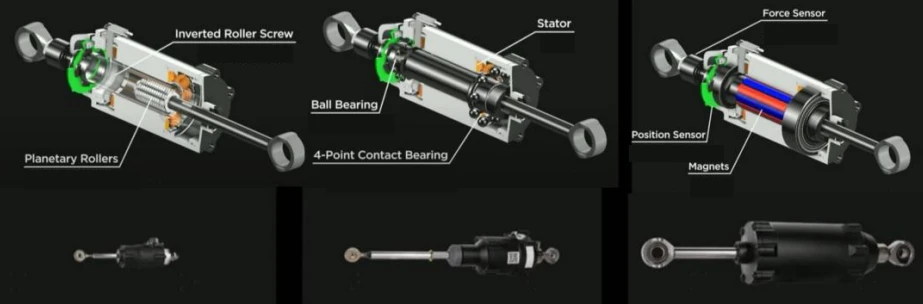
1. Lineárne aktuátory: Štyri-bodové kontaktné ložiská
Štvor{0}}bodové kontaktné ložiská používajú guľôčkové ložiská, kde sa oceľové guľôčky guľôčkového ložiska dotýkajú vnútorného a vonkajšieho krúžku v štyroch bodoch, čím sa dosahuje dvoj-stav kontaktu. To im umožňuje odolať obojsmernému axiálnemu zaťaženiu a určitému podielu radiálneho zaťaženia. Kompozitný dizajn vnútorného krúžku pojme viac guľôčok, čím sa zvyšuje nosnosť-; delená konštrukcia uľahčuje inštaláciu a je vhodná pre škáry s obmedzeným priestorom-. Kontaktný uhol je zvyčajne 35 stupňov alebo 45 stupňov s malou axiálnou vôľou, čo poskytuje vysoké obmedzenie rýchlosti a tuhosť.
Štvorbodové kontaktné ložiská sa bežne používajú v rotačných kĺboch a lineárnych pohonoch v spojení so skríženými valčekovými ložiskami na dosiahnutie vysokej-presnosti pohybu.
2. Samomazné kĺbové ložiská: Samomazacie ložiská: Samomazné ložiská- dosahujú nízky-trecí pohyb prostredníctvom bimetalových kompozitných materiálov alebo pevných mazív, s koeficientom trenia len 0,08, pričom majú tiež vysokú odolnosť proti opotrebovaniu (životnosť presahujúca 10 000 hodín). V humanoidných robotoch sa používajú hlavne v kĺbových moduloch, ktoré sa vyznačujú-bezúdržbovou prevádzkou, vysokou nosnosťou a dlhou životnosťou, pričom spĺňajú požiadavky na vysoko-frekvenčné pohyby a mikrónovú{10}}presnosť. Napríklad samomazné klzné ložiská Changsheng Bearing{12}} boli aplikované na kĺbové moduly humanoidných robotov Unitree Robotics, čím sa dosiahla miera prieniku viac ako 80 %, vďaka čomu sú výhradným dodávateľom.
Ďalšie aplikácie samomazných ložísk v robotoch-:
Súpravy reduktorov: Spĺňajú požiadavky na vysoko{0}}presný prevod a zabezpečujú stabilitu pohybu.
Kĺbové spojenia: Znášajú veľké zaťaženie a-vysokorýchlostná prevádzka, čím sa znižuje spotreba energie.
Systémy skrutkového pohonu: Prispôsobenie sa presnosti pohybu na úrovni mikrónov-, čím sa zlepšuje celková flexibilita.
Zhrnutie: V technologickej pyramíde humanoidných robotov sú ložiská, hoci sú malé, kľúčovým jadrom spájajúcim hornú a spodnú vrstvu. Nie je to len fyzický konektor, ale aj aktivátor výkonu, ktorého dôležitosť sa prejavuje v troch aspektoch: **Základný kameň presnosti pohybu:** Vysoká-presnosť a vysoká{2}}tuhosť ložísk zaisťujú plynulosť, presnosť a stabilitu každého pohybu robota. Od mikro-manipulácie šikovných rúk až po výkonnú podporu kĺbov nôh sa zosilňujú aj drobné chyby v ložiskách, ktoré priamo určujú celkový výkon robota.
**Záruka nosnosti-a životnosti:** Humanoidné roboty musia vydržať zložité viacrozmerné{1}}zaťaženia v dynamických prostrediach. Špecializované tenko{3}}stenné guľôčkové ložiská s kosouhlým stykom, skrížené valčekové ložiská a ďalšie ľahké konštrukcie poskytujú vynikajúce-schopnosť proti prevráteniu a únavovú pevnosť, čo tvorí základný kameň dlhodobej-spoľahlivej prevádzky robota.
**Kľúč k energetickej účinnosti a integrácii:** Ložiská s nízkym{0}}trením znižujú stratu energie, zlepšujú energetickú účinnosť a nepriamo predlžujú výdrž robota. Vznik kompaktných ložísk (ako sú štvorbodové guľkové ložiská) zároveň šetrí cenný priestor pri konštrukcii kĺbov robota, čo umožňuje vyšší stupeň integrácie.